

Dans le domaine de l'automatisation industrielle, les entraînements jouent un rôle crucial dans le contrôle du mouvement et du fonctionnement de diverses machines. Deux types de variateurs couramment rencontrés sont les servomoteurs généraux et les variateurs classiques. En tant que fournisseur de servovariateurs généraux, on me pose souvent des questions sur les différences entre ces deux types de variateurs. Dans cet article de blog, j'examinerai les principales distinctions entre les servomoteurs généraux et les variateurs ordinaires, mettant en lumière leurs caractéristiques, applications et avantages uniques.
1. Définitions de base et principes de travail
Lecteurs réguliers
Les entraînements réguliers, également appelés entraînements standard ou conventionnels, sont conçus pour fournir un niveau de contrôle de base sur un moteur électrique. Ils offrent généralement un contrôle simple de la vitesse et du couple, permettant au moteur de fonctionner à une vitesse fixe ou variable dans une certaine plage. Les entraînements réguliers sont couramment utilisés dans les applications où un contrôle précis du mouvement n'est pas essentiel, comme les ventilateurs, les pompes et les convoyeurs.
Le principe de fonctionnement d'un entraînement régulier est relativement simple. Il prend la puissance d’entrée de l’alimentation électrique et la convertit en une tension et une fréquence appropriées pour entraîner le moteur. Le variateur ajuste la vitesse du moteur en modifiant la fréquence du signal électrique fourni au moteur. Cependant, les entraînements classiques ne disposent pas des mécanismes avancés de retour d'information et de contrôle que l'on trouve dans les servomoteurs, ce qui limite leur capacité à fournir un contrôle de mouvement précis et précis.
Servomoteurs généraux
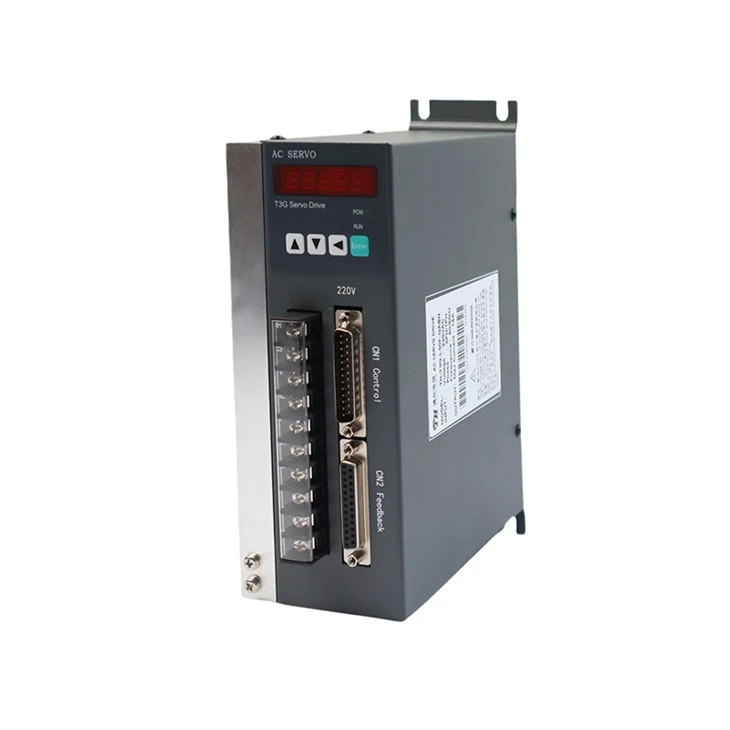
Les servomoteurs généraux, quant à eux, sont conçus pour fournir un contrôle de mouvement très précis et précis. Ils sont capables de contrôler non seulement la vitesse et le couple du moteur mais également sa position et son accélération. Les servomoteurs atteignent ce niveau de contrôle en utilisant un système de contrôle en boucle fermée qui surveille en permanence la position, la vitesse et le couple réels du moteur et les compare aux valeurs souhaitées. S'il y a un écart entre les valeurs réelles et souhaitées, le servomoteur ajuste la puissance d'entrée du moteur pour corriger l'erreur.
Les composants de base d'un servomoteur général comprennent un étage de puissance, un étage de commande et un dispositif de rétroaction. L'étage de puissance convertit la puissance d'entrée en tension et en courant appropriés pour entraîner le moteur. L'étage de commande traite les signaux de retour du moteur et génère les signaux de commande pour ajuster le fonctionnement du moteur. Le dispositif de rétroaction, tel qu'un codeur ou un résolveur, fournit des informations sur la position, la vitesse et le couple réels du moteur à l'étage de commande.
2. Principales différences
Précision et exactitude
L'une des différences les plus significatives entre les servomoteurs généraux et les entraînements classiques réside dans leur niveau de précision et d'exactitude. Les servomoteurs généraux sont capables de fournir un contrôle de mouvement extrêmement précis, avec une précision de position généralement de l'ordre de quelques minutes d'arc, voire moins. Ce haut niveau de précision rend les servomoteurs idéaux pour les applications nécessitant un positionnement précis, telles que la robotique, l'usinage CNC et la fabrication de semi-conducteurs.
En revanche, les entraînements réguliers offrent un niveau de précision et d’exactitude inférieur. Bien qu'ils puissent contrôler la vitesse du moteur dans une certaine plage, ils ne sont pas capables de fournir le même niveau de positionnement précis que les servomoteurs. Les entraînements réguliers conviennent mieux aux applications où un contrôle approximatif de la vitesse est suffisant, comme les ventilateurs, les pompes et les convoyeurs.
Réponse dynamique
Une autre différence importante entre les servomoteurs généraux et les variateurs classiques est leur réponse dynamique. Les servomoteurs généraux ont une réponse dynamique beaucoup plus rapide que les entraînements classiques, ce qui signifie qu'ils peuvent ajuster rapidement la vitesse, le couple et la position du moteur en réponse aux changements de charge ou du signal de commande. Cette réponse dynamique rapide permet aux servomoteurs de gérer les changements soudains des conditions de fonctionnement et de maintenir un contrôle de mouvement stable et précis.
En revanche, les disques classiques ont une réponse dynamique plus lente. Ils ne sont pas en mesure de réagir aussi rapidement aux changements de charge ou de signal de commande, ce qui peut entraîner un contrôle de mouvement plus lent et moins précis. Les entraînements réguliers sont plus adaptés aux applications où la charge et les conditions de fonctionnement sont relativement stables et ne nécessitent pas de changements rapides de vitesse ou de position du moteur.
Contrôle du couple
Les servomoteurs généraux offrent des capacités de contrôle de couple plus avancées que les entraînements classiques. Les servomoteurs peuvent contrôler avec précision le couple de sortie du moteur, leur permettant de fournir le couple requis à différentes vitesses et charges. Cette capacité avancée de contrôle du couple rend les servomoteurs idéaux pour les applications nécessitant un couple élevé à basse vitesse, telles que la robotique et la manutention de matériaux.
En revanche, les entraînements classiques ont des capacités limitées de contrôle du couple. Ils ne peuvent fournir qu'un couple de sortie fixe ou variable dans une certaine plage, ce qui peut ne pas être suffisant pour les applications nécessitant un contrôle précis du couple. Les entraînements réguliers sont plus adaptés aux applications où les exigences de couple sont relativement constantes et ne nécessitent pas de contrôle précis.

Commentaires et contrôle
Les servomoteurs généraux utilisent un système de contrôle en boucle fermée qui surveille en permanence la position, la vitesse et le couple réels du moteur et les compare aux valeurs souhaitées. Ce mécanisme de retour d'information et de contrôle permet aux servomoteurs de fournir un contrôle de mouvement précis et précis, même en présence de perturbations externes ou de changements de charge.
En revanche, les entraînements classiques utilisent généralement un système de contrôle en boucle ouverte qui n'a pas le même niveau de rétroaction et de contrôle. Les systèmes de contrôle en boucle ouverte reposent sur l'hypothèse que le moteur fonctionnera comme prévu en fonction du signal d'entrée, sans tenir compte des conditions de fonctionnement réelles. Ce manque de retour et de contrôle peut entraîner un contrôle de mouvement moins précis et précis.
3. Candidatures
Servomoteurs généraux
Les servomoteurs généraux sont largement utilisés dans diverses applications nécessitant un contrôle de mouvement précis et précis. Certaines des applications courantes des servomoteurs incluent :
- Robotique :Les servomoteurs sont essentiels pour contrôler le mouvement des bras et des articulations robotiques. Ils fournissent le positionnement précis et le contrôle du couple nécessaires aux robots pour effectuer des tâches complexes avec une grande précision.
- Usinage CNC :Les servomoteurs sont utilisés dans les machines CNC pour contrôler le mouvement des outils de coupe et de la pièce. Ils fournissent le contrôle de mouvement précis requis par les machines CNC pour produire des pièces de haute qualité avec des tolérances serrées.
- Fabrication de semi-conducteurs :Les servomoteurs sont utilisés dans les équipements de fabrication de semi-conducteurs pour contrôler le mouvement des tranches et des outils de traitement. Ils fournissent le positionnement précis et le contrôle de la vitesse requis pour les processus de fabrication de semi-conducteurs afin d'obtenir des rendements et une qualité élevés.
- Manutention des matériaux :Les servomoteurs sont utilisés dans les équipements de manutention, tels que les convoyeurs et les véhicules à guidage automatique (AGV), pour contrôler le mouvement des matériaux. Ils fournissent le contrôle de mouvement précis requis pour que les systèmes de manutention fonctionnent efficacement et en toute sécurité.
Lecteurs réguliers
Les entraînements ordinaires sont plus couramment utilisés dans les applications où un contrôle précis du mouvement n'est pas essentiel. Certaines des applications courantes des disques classiques incluent :
- Ventilateurs et pompes :Des entraînements réguliers sont utilisés pour contrôler la vitesse des ventilateurs et des pompes, leur permettant de fonctionner à la vitesse requise en fonction de la demande. Ils offrent une solution simple et économique pour contrôler le débit et la pression de l'air et des fluides.
- Convoyeurs :Des entraînements réguliers sont utilisés pour contrôler la vitesse des convoyeurs, leur permettant de transporter des matériaux à une vitesse constante. Ils fournissent une solution fiable et efficace pour les applications de manutention.
- Systèmes CVC :Des entraînements réguliers sont utilisés dans les systèmes CVC pour contrôler la vitesse des ventilateurs et des compresseurs, leur permettant de fonctionner à la capacité requise en fonction des conditions de température et d'humidité. Ils offrent une solution rentable pour la gestion de l’énergie dans les systèmes CVC.
4. Avantages des servomoteurs généraux
En tant que fournisseur de servovariateurs généraux, je peux attester des nombreux avantages qu'offrent les servovariateurs par rapport aux variateurs classiques. Certains des principaux avantages des servovariateurs généraux incluent :
- Haute précision et exactitude :Les servomoteurs généraux offrent un contrôle de mouvement extrêmement précis et précis, ce qui est essentiel pour les applications nécessitant une sortie de haute qualité et hautes performances.
- Réponse dynamique rapide :Les servomoteurs ont une réponse dynamique rapide, ce qui leur permet d'ajuster rapidement la vitesse, le couple et la position du moteur en réponse aux changements de charge ou du signal de commande. Cette réponse dynamique rapide garantit un contrôle de mouvement stable et précis, même en présence de perturbations externes.
- Contrôle avancé du couple :Les servomoteurs offrent des capacités avancées de contrôle du couple, leur permettant de fournir le couple requis à différentes vitesses et charges. Cette capacité avancée de contrôle du couple rend les servomoteurs idéaux pour les applications nécessitant un couple élevé à basse vitesse.
- Flexibilité et adaptabilité :Les servomoteurs généraux sont très flexibles et adaptables, ce qui leur permet d'être utilisés dans une large gamme d'applications. Ils peuvent être facilement intégrés à d’autres systèmes et dispositifs de contrôle, offrant ainsi une solution complète pour l’automatisation industrielle.
- Efficacité énergétique :Les servomoteurs sont conçus pour fonctionner efficacement, ce qui peut entraîner d'importantes économies d'énergie. Ils peuvent ajuster la vitesse et le couple du moteur en fonction des besoins réels de charge, réduisant ainsi la consommation d'énergie et les coûts d'exploitation.
5. Conclusion
En conclusion, les servovariateurs généraux et les variateurs ordinaires sont deux types différents de variateurs utilisés dans différentes applications en fonction de leurs exigences spécifiques. Les servovariateurs généraux offrent un niveau plus élevé de précision, d'exactitude, de réponse dynamique et de contrôle du couple que les variateurs classiques, ce qui les rend idéaux pour les applications nécessitant un contrôle de mouvement précis et précis. Les entraînements ordinaires, en revanche, sont plus adaptés aux applications où un contrôle précis du mouvement n'est pas essentiel et où une solution simple et rentable est requise.
En tant que fournisseur de servomoteurs généraux, je m'engage à fournir des servomoteurs fiables et de haute qualité qui répondent aux besoins de nos clients. Si vous recherchez un servomoteur à réponse dynamique, vous pouvez visiterServomoteur à réponse dynamique. Pour un contrôleur de servomoteur AC, veuillez vérifierContrôleur de servomoteur AC. Et si vous avez besoin d'un servomoteur basse tension, vous pouvez explorerServomoteur basse tension.
Si vous avez des questions ou avez besoin de plus amples informations sur nos servomoteurs généraux, n'hésitez pas à nous contacter. Nous sommes toujours prêts à vous aider à trouver la solution adaptée à votre application.
Références
- Dorf, RC et Bishop, RH (2016). Systèmes de contrôle modernes. Pearson.
- Krause, PC, Wasynczuk, O. et Sudhoff, SD (2013). Analyse des machines électriques et des systèmes d'entraînement. Wiley.
- Mohan, N., Undeland, TM et Robbins, WP (2012). Électronique de puissance : convertisseurs, applications et conception. Wiley.